


La integración de modbus a la nube requiere sondeo, mapeo de registros, tipos de datos, escalado, marcas de tiempo, gestión de excepciones y configuración de temas en la nube/API. La conectividad física es solo el primer paso.
Puntos clave
- RTU y TCP utilizan enlaces y comportamientos de tiempo de espera diferentes
- Los mapas de registros deben estar controlados por versiones
- Los modelos de datos en la nube deben preservar la identidad y calidad del dispositivo
Empieza con la Aplicación, No con el Modelo
La integración de modbus a la nube requiere sondeo, mapeo de registros, tipos de datos, escalado, marcas de tiempo, gestión de excepciones y configuración de temas en la nube/API. La conectividad física es solo el primer paso. En un proyecto real, RTU y TCP usan enlaces y comportamientos de tiempo de espera diferentes, y los mapas de registros deben ser controlados por versiones y deben considerarse en la misma arquitectura. Empieza por la carga de trabajo, los dispositivos de campo y el modelo operativo en lugar de una sola especificación de marketing.
Un enfoque claro de despliegue
Una secuencia práctica es confirmar el mapa de registros del modbus y las direcciones de los dispositivos, luego verificar el ciclo de sondeo y los tipos de datos/orden de bytes, y finalmente probar los modelos de datos en la nube que deberían preservar la identidad y calidad del dispositivo con el equipo real. Registra los criterios de aprobación para que el diseño pueda repetirse entre los sitios.
Condiciones operativas y de mantenimiento
Un orden incorrecto de bytes, tipo de dato o escalado puede crear valores plausibles pero erróneos. Por tanto, el contenido público y los documentos de proyectos deben indicar el modelo, el firmware, la red regional, las opciones y las condiciones ambientales, y evitar afirmaciones no verificables como 'funciona para cada proyecto' o 'fiabilidad absoluta'.
Cómo encaja Tespro
Tespro TG-424 puede evaluarse para adquisición, procesamiento de bordes y publicación Modbus RTU/TCP en sistemas basados en MQTT/HTTP. Confirma los componentes del protocolo y las herramientas de mapeo en el software actual.
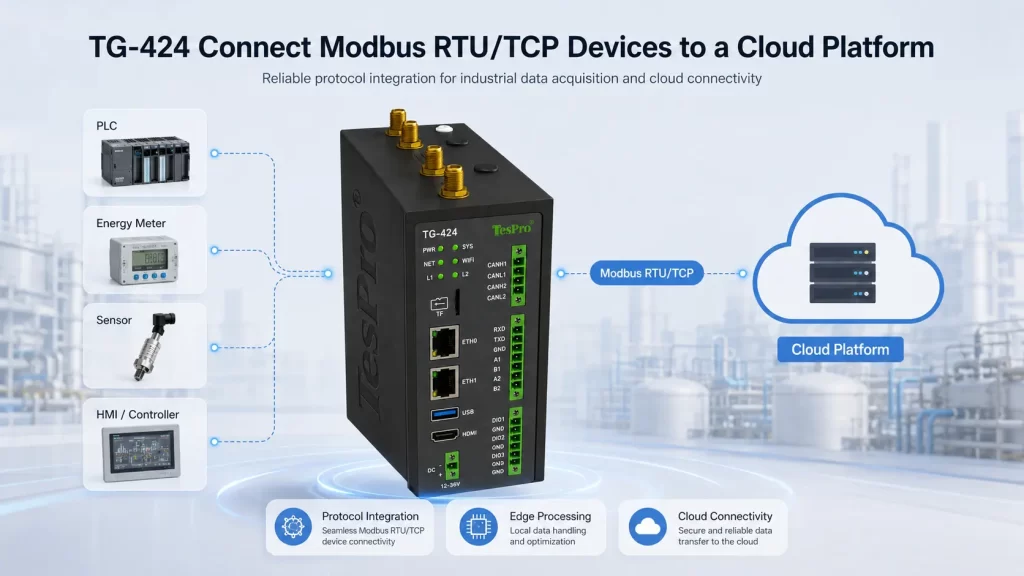
Tabla de Decisión y Verificación
| Factor de decisión | Qué verificar |
| RTU y TCP utilizan enlaces y comportamientos de tiempo de espera diferentes | Confirma contra el mapa de registros del modbus y documenta los criterios de aprobado/suspenso en el piloto o en la prueba en el sitio. |
| Los mapas de registros deben estar controlados por versiones | Confirma contra las direcciones de los dispositivos y documenta los criterios de aprobado/fallo en la prueba piloto o en el sitio. |
| Los modelos de datos en la nube deben preservar la identidad y calidad del dispositivo | Confirma contra el ciclo electoral y documenta los criterios de aprobado/suspenso en la prueba piloto o en el sitio. |
Lista de verificación de compatibilidad y selección
- ✓ Mapa de registros Modbus
- ✓ Direcciones de dispositivos
- ✓ Ciclo de votación
- ✓ Tipos de datos/orden de bytes
- ✓ Protocolo/API en la nube
- ✓ Búfer offline
Preguntas frecuentes
P: ¿Modbus a MQTT es solo reenvío transparente?
R: No. La conversión real analiza los registros y los mapea a temas y cargas útiles estructuradas.
P: ¿Cuántos dispositivos puede sondear un gateway?
R: Depende de la tasa de baudios, el número de registros, el ciclo, el tiempo de espera y las tareas concurrentes, y debe calcularse y comprobarse.
P: ¿Puede continuar la adquisición de Modbus durante una interrupción?
R: Puede hacerlo con un diseño de búfer local, sujeto a la estrategia de software y la capacidad de almacenamiento.


